七台机器人组成联合展示
Axiomtek于2026年8月19日发布参展消息,宣布与MOBISNET在当年台北国际自动化工业大展合作展示七台自主移动机器人,展期为8月19日至22日。联合方案结合AIE510-ONX边缘计算设备与MOBISNET的G2机器人平台。PG据此关注移动机器人从单机能力走向场景连接。
公告介绍,G2采用激光雷达建图和避障,支持自动充电及楼宇系统集成;AIE510-ONX则基于Jetson Orin NX,提供机器人所需的计算与通信接口。此次联合展示将集中呈现两类平台的协同方式,现场交流可进一步核对机器人任务流程与集成条件。
移动能力之外还有任务流程
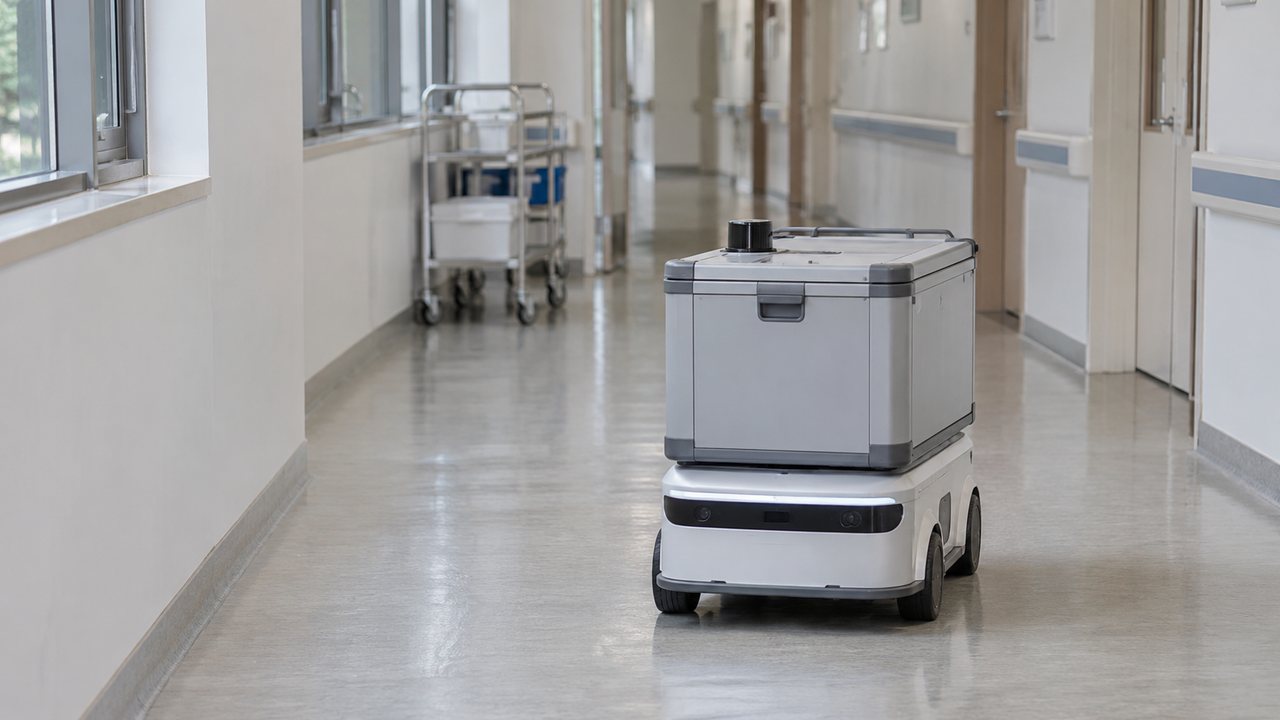
一台机器人能够沿通道行驶,只解决了移动环节。配送任务还需要知道谁发起订单、货物何时装好、到达后由谁接收,以及长时间无人响应时如何处理。项目评估应从完整工作流程展开,避免把导航演示直接当作业务已经自动化。
在医院、酒店或工厂中,机器人面对的人员习惯和作业节奏不同。设备交付前,应明确可通行区域、交接位置和人工接管方式,并让实际使用人员参与测试。一个清楚易懂的异常处理流程,往往比增加更多展示功能更影响日常使用。
接入楼宇系统需要逐点联调
电梯和门禁是跨楼层任务的重要节点,但通信接口对接完成后,还要确认授权方式、等待顺序与故障回退。机器人到达门前不能获得通行许可时,应有安全等待位置和通知机制,避免占据通道,也避免重复请求干扰楼宇设备。
自动充电同样属于运行流程的一部分。管理系统需要根据剩余电量、任务长度和充电位占用情况安排工作,并处理充电失败或触点接触不良。测试不应只记录一次成功对接,而应覆盖设备连续工作后的多次返回与重新出发。
感知计算要经受现场变化
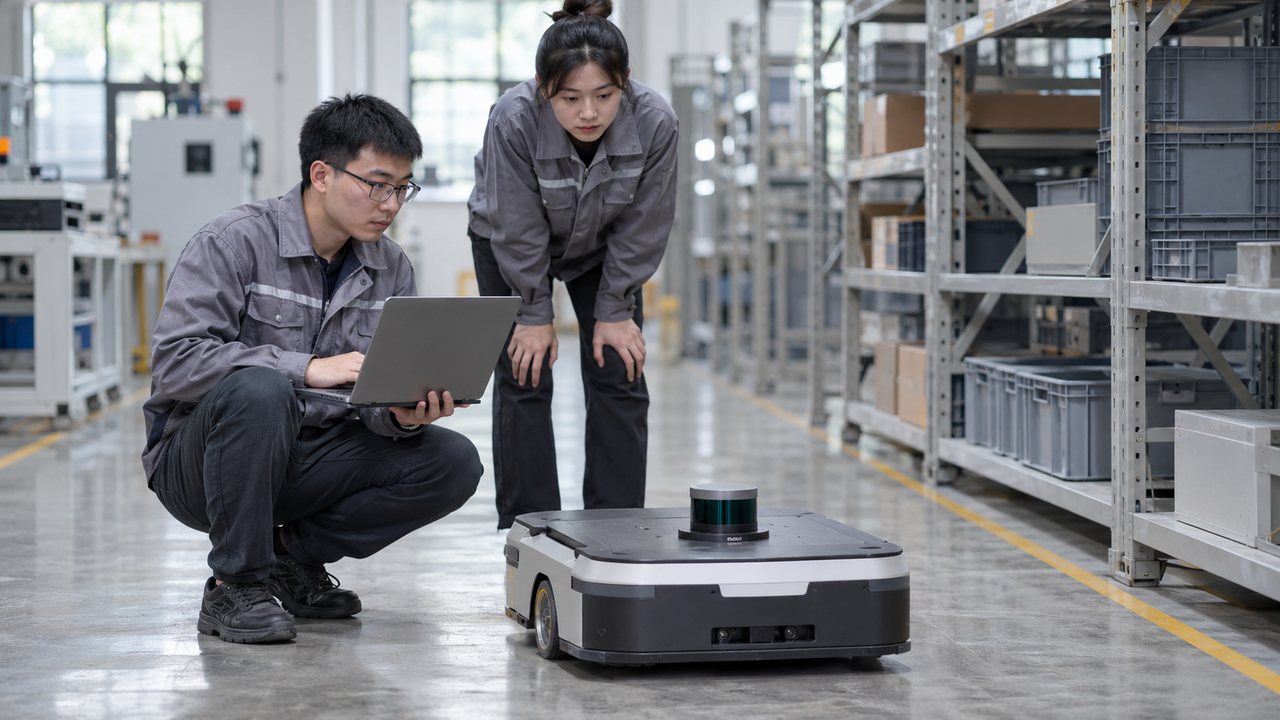
边缘计算平台为摄像头和算法提供运行基础,但真实场景中会出现逆光、反光地面、移动货架和临时堆放物。部署前应记录这些变化,并使用实际环境检查感知和导航表现,尤其要关注工作人员突然进入路线时设备的响应。
网络中断也需要预先设计。机器人应能够区分必须立即停下的情况和可以安全完成当前动作的情况,后台则应保留任务状态。恢复连接后,如果重复下发同一任务或者丢失已完成记录,都可能让现场人员增加额外核对工作。
多机运行更考验调度规则
多台机器人共享狭窄通道和电梯时,需要处理会车、排队与优先级。评测可选择业务高峰时段,观察任务等待是否集中在同一个位置,再调整交接点或路线,而不应只通过增加机器人数量解决拥堵,否则设备越多也可能等待越久。
维护团队还应追踪地图、算法和接口配置的版本。一个区域重新装修或调整货架后,既有地图是否仍可使用,需要有明确复核流程。版本和变更记录能够帮助维护人员解释行为变化,也便于把已经验证的经验复制到下一处场地。
用业务指标衡量合作价值
试点项目可以记录每单任务耗时、人工介入次数、充电占用和异常原因,并区分正常等待与故障停顿。这些记录有助于判断设备适合承担哪一类工作,也能让后续采购建立在真实流程数据上,而不是只依据展台上的单次表现。
PG认为,联合展示的意义在于把计算平台与机器人底盘放进同一套方案。真正落地仍需完成楼宇连接、任务交接和多机调度的细节验证。让工作人员知道如何使用、如何接管和如何报修,才是移动机器人稳定进入日常运营的基础。